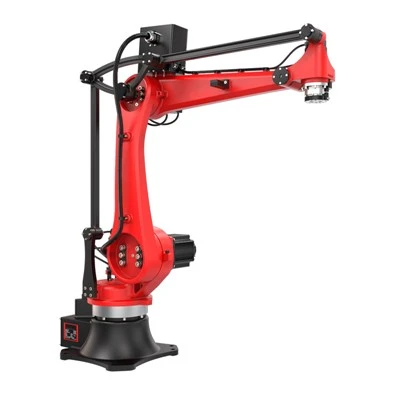
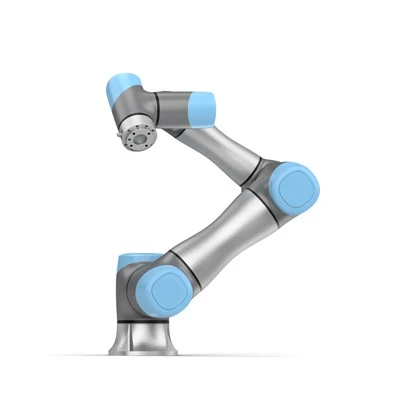
Hey! Sebagai pembekal CNC Loading Robots, saya sering ditanya tentang julat pergerakan mesin canggih ini. Jadi, saya fikir saya akan mendalami topik ini dan berkongsi semua yang anda perlu tahu.
Mari kita mulakan dengan asas. Robot Pemuatan CNC ialah pengubah permainan dalam industri pembuatan. Ia direka untuk mengautomasikan proses pemunggahan dan pemunggahan bahan kerja ke dalam mesin CNC, menjadikan pengeluaran lebih cepat, lebih cekap dan kurang terdedah kepada ralat. Anda boleh menyemak lebih lanjut tentangRobot Pemuatan CNCdi laman web kami.
Memahami Julat Pergerakan
Julat pergerakan Robot Pemuatan CNC pada asasnya ialah kawasan di mana robot boleh menggerakkan pengesan hujungnya (bahagian yang berinteraksi dengan bahan kerja) untuk melaksanakan tugas. Ia ditentukan oleh beberapa faktor, termasuk reka bentuk robot, bilangan paksi yang dimilikinya, dan struktur mekanikalnya.
Paksi Pergerakan
Kebanyakan Robot Pemuatan CNC datang dengan pelbagai paksi pergerakan. Lebih banyak paksi robot, lebih fleksibel dan tepat pergerakannya.
- 3 - Robot Paksi: Ini adalah jenis yang paling asas. Mereka boleh bergerak dalam tiga arah linear: X (kiri - ke - kanan), Y (maju - dan - ke belakang), dan Z (atas - dan - bawah). Ia bagus untuk tugas memuat dan memunggah yang mudah di mana pergerakannya agak mudah. Contohnya, jika anda memuatkan bahan kerja rata ke mesin pengilangan CNC yang ringkas, robot 3 paksi mungkin sesuai dengan keperluan anda.
- 4 - Robot Paksi: Sebagai tambahan kepada tiga paksi linear, robot 4 paksi mempunyai paksi putaran tambahan. Putaran ini biasanya berlaku di sekeliling paksi Z, membolehkan robot memutarkan bahan kerja atau efektor hujungnya. Tahap kebebasan tambahan ini menjadikannya sesuai untuk tugasan yang memerlukan beberapa pelarasan sudut, seperti memuatkan bahan kerja ke dalam mesin pelarik CNC pada sudut tertentu.
- 6 - Robot Paksi: Ini adalah yang paling serba boleh. Bersama dengan tiga paksi linear dan satu putaran seperti dalam robot 4 paksi, mereka mempunyai dua lagi paksi putaran. Ini membolehkan robot mencapai hampir mana-mana titik dalam sampul kerjanya dan mendekati bahan kerja dari mana-mana sudut. Dengan aLengan Robot CNCjenis ini, anda boleh mengendalikan operasi pemuatan dan pemunggahan yang kompleks, seperti operasi di pusat pemesinan CNC berbilang paksi.
Sampul Kerja
Sampul kerja CNC Loading Robot adalah seperti "taman permainan"nya. Ia adalah ruang tiga dimensi yang boleh diakses oleh robot. Saiz dan bentuk sampul surat kerja bergantung pada panjang lengan robot, julat sambungan dan reka bentuk keseluruhan.
Sebagai contoh, robot dengan lengan panjang boleh menutup kawasan yang lebih besar secara mendatar, manakala robot dengan reka bentuk sendi yang lebih fleksibel mungkin mempunyai jangkauan menegak yang lebih besar. Sesetengah robot mempunyai sampul kerja berbentuk sfera, manakala yang lain mungkin mempunyai sampul surat yang lebih silinder atau segi empat tepat. Ini penting kerana anda perlu memastikan bahawa robot boleh mencapai semua titik yang diperlukan pada mesin CNC anda, seperti stesen pemunggahan dan pemunggahan, dan penukar alat jika berkenaan.
Faktor-faktor yang Mempengaruhi Julat Pergerakan
Terdapat beberapa faktor yang boleh mempengaruhi julat pergerakan CNC Loading Robot.
Muatan
Muatan ialah berat yang boleh dibawa oleh robot. Muatan yang lebih tinggi boleh mengehadkan julat pergerakan robot, terutamanya dari segi kelajuan dan pecutan. Jika anda menggunakan robot untuk memuatkan bahan kerja yang berat, ia mungkin tidak dapat bergerak secepat atau meliputi kawasan yang besar seperti yang dilakukan dengan muatan yang lebih ringan. Jadi, anda perlu memilih robot dengan kapasiti muatan yang sepadan dengan keperluan pengeluaran anda.
Kelajuan dan Pecutan
Kelajuan robot boleh bergerak dan seberapa cepat ia boleh memecut juga memainkan peranan. Robot yang lebih pantas boleh meliputi lebih banyak tanah dalam masa yang lebih singkat, tetapi mereka mungkin mempunyai had pada ketepatan pergerakan mereka. Sebaliknya, robot yang bergerak lebih perlahan boleh menjadi lebih tepat tetapi boleh mengurangkan keseluruhan pengeluaran pengeluaran anda. Anda perlu mencari keseimbangan antara kelajuan, pecutan dan ketepatan berdasarkan aplikasi khusus anda.
Kekangan Mekanikal
Reka bentuk fizikal robot boleh mengenakan beberapa had pada julat pergerakannya. Sebagai contoh, panjang pautan robot, saiz sendinya, dan kehadiran sebarang penutup pelindung atau kabel semuanya boleh mempengaruhi sejauh mana dan seberapa bebas robot itu boleh bergerak.
Aplikasi Berdasarkan Julat Pergerakan
Julat pergerakan Robot Pemuatan CNC menentukan kesesuaiannya untuk aplikasi yang berbeza.
Memuat dan Memunggah Mudah
Untuk tugasan asas memuat dan memunggah pada paksi tunggal atau mesin CNC berbilang paksi ringkas, robot paksi 3 - atau 4 dengan sampul kerja yang agak kecil mungkin mencukupi. Robot-robot ini sering digunakan dalam pengeluaran volum tinggi bahagian standard, di mana corak pergerakan adalah berulang dan mudah. Anda boleh mengetahui lebih lanjut tentangMemuat dan Memunggah Robotdi laman web kami.
Operasi Pemesinan Kompleks
Dalam operasi pemesinan yang lebih kompleks, seperti pengilangan atau pusingan berbilang paksi, robot 6 paksi adalah pilihan yang sesuai. Julat pergerakan yang luas membolehkan mereka mengendalikan bahan kerja dalam pelbagai orientasi dan mengakses kawasan mesin CNC yang sukar dicapai. Ia biasanya digunakan dalam industri seperti aeroangkasa dan pembuatan automotif, di mana ketepatan dan fleksibiliti adalah penting. Kami mempunyai maklumat lanjut tentangRobot Menjaga Mesin CNCbagi yang berminat.
Faedah Julat Pergerakan Yang Luas
Mempunyai Robot Pemuatan CNC dengan julat pergerakan yang luas menawarkan beberapa faedah.
- Peningkatan Fleksibiliti: Ia membolehkan anda menggunakan robot yang sama untuk pelbagai tugas dan jenis mesin CNC yang berbeza. Anda boleh bertukar dengan mudah antara memuatkan bahan kerja yang berbeza atau melakukan operasi tambahan seperti menukar alat dan pemeriksaan bahagian tanpa perlu melabur dalam berbilang robot.
- Produktiviti Lebih Tinggi: Julat pergerakan yang lebih luas bermakna robot boleh meliputi lebih banyak tanah dan melaksanakan tugas dengan lebih cekap. Ia boleh mengurangkan masa antara operasi memuat dan memunggah, yang membawa kepada peningkatan daya pengeluaran.
- Ketepatan yang Diperbaiki: Dengan keupayaan pergerakan yang lebih besar, robot boleh meletakkan bahan kerja dengan lebih tepat dalam mesin CNC. Ini menghasilkan produk siap yang lebih berkualiti dan kurang penolakan.
Memilih Julat Pergerakan yang Betul
Apabila memilih Robot Pemuatan CNC, penting untuk mempertimbangkan keperluan pengeluaran khusus anda.


- Analisis Bahan Kerja Anda: Lihat saiz, bentuk dan berat bahan kerja yang akan anda kendalikan. Ini akan membantu anda menentukan kapasiti muatan dan sampul surat kerja yang anda perlukan.
- Nilaikan Mesin CNC Anda: Pertimbangkan susun atur mesin CNC anda, lokasi stesen pemunggahan dan pemunggahan, dan kerumitan operasi pemesinan. Ini akan memberi anda gambaran tentang bilangan paksi dan fleksibiliti pergerakan yang diperlukan.
- Fikirkan Tentang Pengembangan Masa Depan: Jika anda bercadang untuk mengembangkan pengeluaran anda pada masa hadapan atau menambah jenis mesin CNC baharu, pilih robot dengan julat pergerakan yang lebih serba boleh yang boleh menyesuaikan diri dengan perubahan ini.
Jika anda berada di pasaran untuk Robot Pemuatan CNC dan ingin mengetahui lebih lanjut tentang yang mana satu sesuai untuk anda berdasarkan julat pergerakannya, jangan teragak-agak untuk menghubungi. Kami di sini untuk membantu anda mencari penyelesaian yang sempurna untuk keperluan pembuatan anda. Sama ada anda baru bermula dengan automasi atau ingin meningkatkan persediaan sedia ada anda, pasukan pakar kami boleh memberikan anda semua maklumat dan sokongan yang anda perlukan.
Kami juga mempunyai banyak pilihanRobot Menjaga Mesinpilihan yang mungkin anda ingin terokai. Jadi, jangan lepaskan peluang untuk membawa pengeluaran anda ke peringkat seterusnya dengan Robot Pemuatan CNC berkualiti tinggi kami. Hubungi kami hari ini untuk memulakan perbualan!
Rujukan
- "Robot Industri: Teknologi, Pengaturcaraan dan Aplikasi" oleh Michael P. Geisert dan Peter E. Nussbaumer
- "Automasi, Sistem Pengeluaran dan Komputer - Pembuatan Bersepadu" oleh Mikell P. Groover